Auslastungsoptimierte Robotaxis: Ridesharing mit Privatsphäre
Wirkung auf den Platz- und Kapazitätsbedarf im Straßenverkehr
Trotz des zusätzlichen Platzbedarfs aufgrund der Aufteilung in Abteile sind die äußeren Abmessungen des 8-10-Sitzer-Robotaxis immer noch im Bereich konventioneller Pkw. Natürlich ist es etwas länger als ein durchschnittliches Auto und deutlich größer als ein Kleinwagen oder sogar ein zweisitziges Elektroleichtfahrzeug. Der Kapazitätsbedarf im Straßenverkehr ist aber primär auf die Abstände zwischen den Fahrzeugen zurückzuführen, daher führt etwas mehr Fahrzeuglänge weder in relevantem Ausmaß zu mehr Stau, noch zu längeren Wartezeiten für Fußgänger:innen, die eine Straße queren wollen.
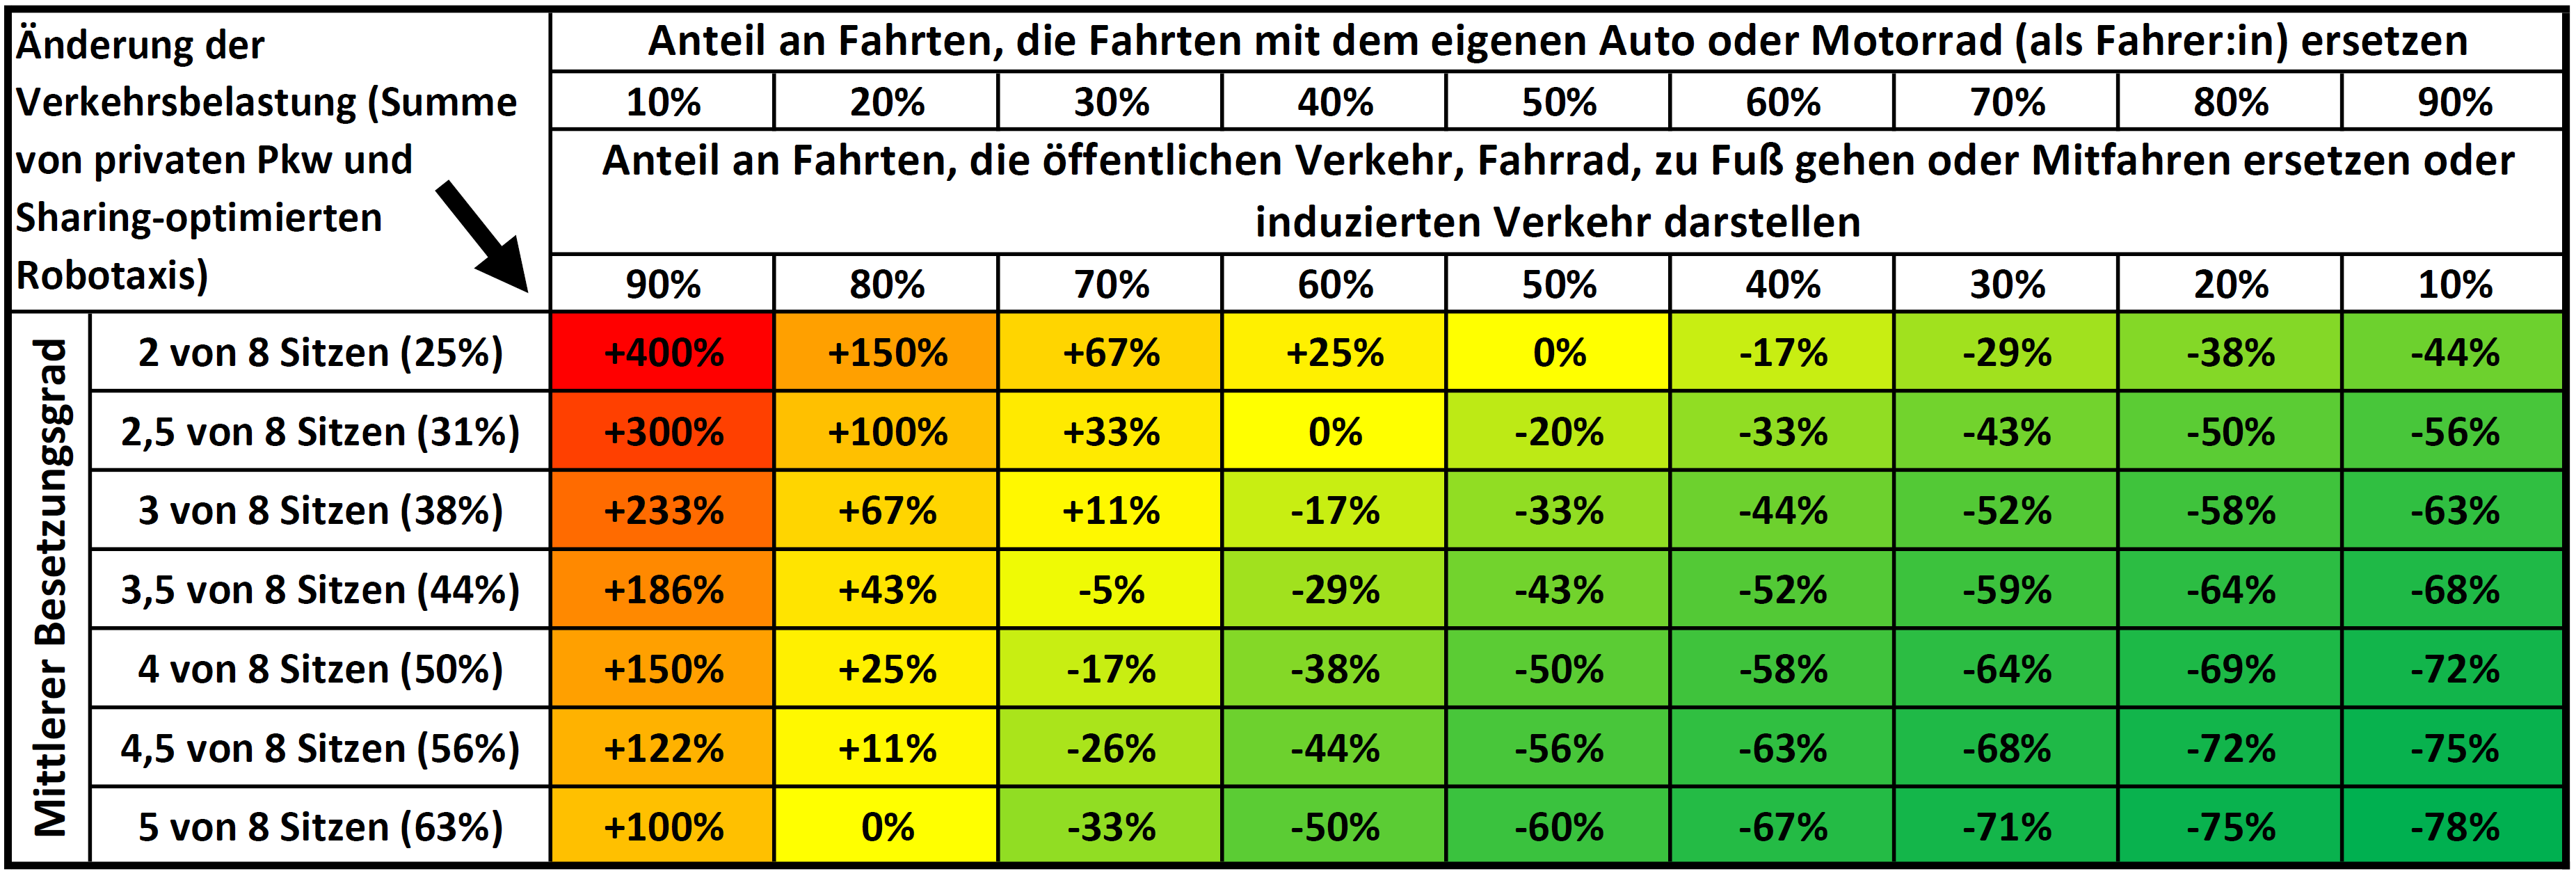 Wenn man sowohl auf der einen Seite den gegenüber durchschnittlichen Pkw zusätzlichen Kapazitätsbedarf der auslastungsoptimierten Robotaxis vernachlässigt, als auch auf der anderen Seite den Kapazitätsbedarf von Radfahrer:innen, Fußgänger:innen und öffentlichem Verkehr, dann hängt der Netto-Effekt der Einführung auslastungsoptimierter Robotaxis auf den Kapazitätsbedarf einerseits vom mittleren Besetzungsgrad der Robotaxis ab und andererseits davon, welcher Anteil der Robotaxi-Fahrten mit dem Privatauto durchgeführte Fahrten ersetzen (nur die als Fahrer durchgeführten Fahrten gezählt, nicht die als Mitfahrer). Wenn das auslastungsoptimierte Robotaxi einen mittleren Besetzungsgrad von 2,5 Fahrgästen pro 8-Sitzer-Fahrzeug erreicht bedeutet das eine Reduktion des belegten Straßenraums sobald mindestens 40% dieser Fahrten eine Fahrt ersetzen, die eine Person als Lenker:in eines privante Pkw oder Motorrads unternimmt. Sind durchschnittlich 5 Plätze belegt, so bewirkt die Einführung der auslastungsoptimierten Robotaxis bereits eine Verbesserung der Verkehrssituation, wenn 80% der Nutzer:innen ansonsten Fahrrad, Füße, öffentlichen Verkehr oder Auto als Mitfahrer:in genützt oder die Fahrt überhaupt unterlassen hätten, also nur 20% der Nachfrage eine Verlagerung vom konventionellen motorisierten Individualverkehr sind.
Unabhängig von der Nutzung des öffentlichen Raums durch fahrende Fahrzeuge reduziert das auslastungsoptimierte Robotaxi, wie auch alle anderen Lösungen im Bereich von Robotaxis, Carsharing und öffentlichem Verkehr den Parkraumbedarf um Größenordnungen: Das gleiche Fahrzeug wird täglich für viele verschiedene Fahrten genutzt anstatt mehr als 23 Stunden pro Tag darauf zu warten, dass sein:e Besitzer:in es verwendet. Der höhere mittlere Besetzungsgrad des auslastungsoptimierten Robotaxis, insbesondere zu Hauptverkehrszeiten, reduziert zusätzlich die Anzahl an Fahrzeugen, die benötigt wird um die gleiche Anzahl an Personen zu befördern. Das bedeutet nicht nur weniger Platzbedarf für abgestellte Fahrzeuge, sondern auch weniger Emissionen und Ressourcenverbrauch für die Produktion der Fahrzeuge.
Umsetzung mit oder ohne Citymauten
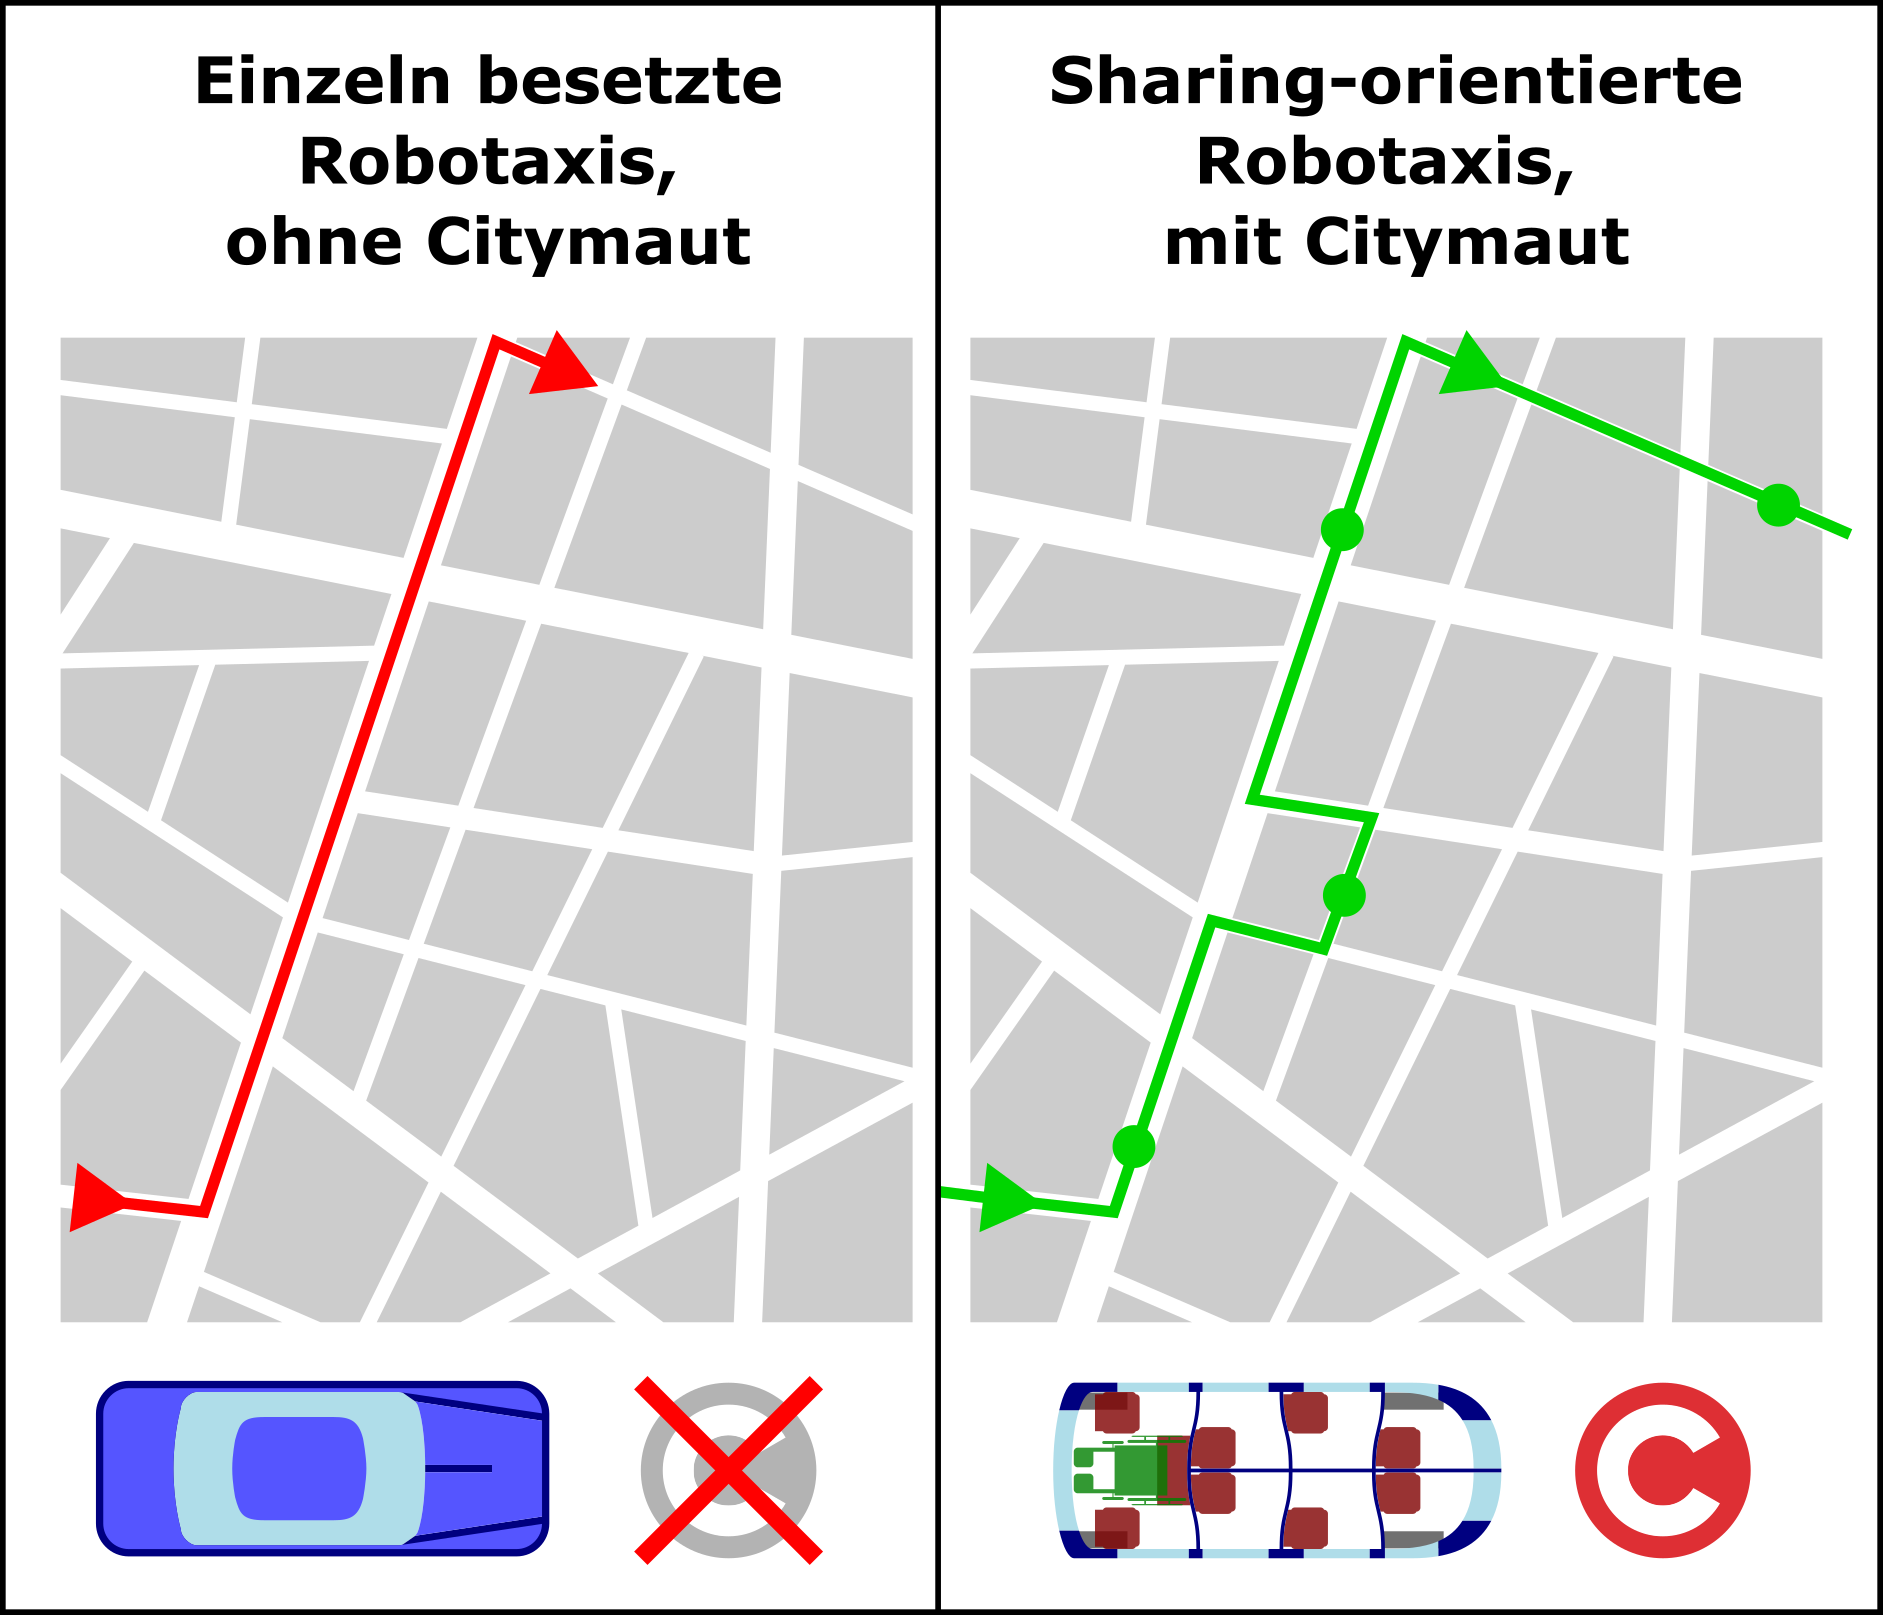
Rot: überlastete Straßen, geringe Durchschnittsgeschwindigkeit;
Grün: flüssiger Verkehr, hohe Durchschnittsgeschwindigkeit
Aufgrund der effizienteren Nutzung der Fahrzeuge (einschließlich der teuren Komponenten für das autonome Fahren) und der Antriebsenergie besteht eine hohe Wahrscheinlichkeit, dass auslastungsoptimierte Robotaxis wettbewerbsfähiger sein werden als einfach besetzte Robotaxis oder private Pkw. Ebenso besteht eine hohe Wahrscheinlichkeit, dass eine Einführung von auslastungsoptimierten Robotaxis zu weniger Fahrzeugverkehr insgesamt führt (grüne Felder in der Tabelle oben). Nichtsdestotrotz können Stdte die Wettbewerbsfähigkeit und die Wirkung von auslastungsoptimierten Robotaxis erheblich verbessern, wenn sie Citymauten einführen, die sowohl für Robotaxis, als auch für konventionelle Pkw gelten. Wenn die Inanspruchnahme von Straßenraum durch fahrende Fahrzeuge Geld kostet, insbesondere zu Hauptverkehrszeiten und in sehr dicht bevölkerten Gebieten, dann wird es lohnender, den Besetzungsgrad der Fahrzeuge zu maximieren (also in der oben dargestellten Tabelle hinunter zu gehen) und es besteht ein größerer Anreiz, Robotaxis anstelle privater Pkw zu nutzen (also in der oben dargestellten Tabelle nach rechts zu gehen). Im Gegenzug zu den Aufwänden, die notwendig sind um eine höhere Auslastung zu erzielen (z.B. Umwege und Zwischenhalte) profitieren Robotaxi-Anbieter von kürzeren Fahrzeiten aufgrund von weniger Stau.
Tür-zu-Tür-Verkehr versus Zugangswege
Wenn Robotaxis von jeweils mehreren Fahrgästen gemeinsam genutzt werden ist ein Tür-zu-Tür-Verkehr nicht zwangsläufig die beste Lösung hinsichtlich Kosten und Reisezeiten. Besonders in verkehrsberuhigten innerstädtischen Gebieten erfordert die Zufahrt bis zur exakten Adresse häufig erhebliche Umwege. In diesen Fällen können Fahrgäste kürzere Reisezeiten erzielen, wenn sie vor und nach der Fahrt einen kurzen Gehweg bis zur bzw. von der nächsten höherrangigen Straße in Kauf nehmen. Das gleiche trifft zu, wenn die Ausgangsorte oder die Ziele zweier Fahrgäste nahe beinander liegen, sodass zwei Personen auf einmal ein- oder aussteigen können und somit Zeitverluste für Zwischenhalte reduziert werden. In manchen Fällen kann es für die Fahrgäste auch vorteilhaft sein, zwischen zwei Robotaxis umzusteigen anstatt länger auf ein Robotaxi zu warten, das eine direkte Fahrt anbietet.
Dennoch sollte es auch ein Angebot für Fahrgäste geben, die nicht zu einem vorgeschlagenen Abfahrtsort gehen können oder wollen. In städtischen Gebieten mit ausreichender Nachfragedichte für zwei oder mehr Betreiber wäre es zweckmäßig, Tür-zu-Tür-Robotaxis und solche mit fußläufigem Zu- und Abgangsweg separat zu betreiben. In ländlicheren Gebieten, wo ein getrennter Betrieb unterschiedlicher Robotaxi-Systeme ineffizient wäre, könnte für Tür-zu-Tür-Service ein Zuschlag eingehoben werden (außer von mobilitätseingeschränkten Personen).
Verkehrspolitische Schlussfolgerungen
Während private Unternehmen daran interessiert sind, von Stadtzentren ausgehend Robotaxi-Dienste einzuführen bestehen bei Verkehrsplaner:innen und Politiker:innen Bedenken, dass die Einführung von Robotaxis im städtischen Umfeld zu mehr Staus und schlechterer Lebensqualität führen könnte. Die Gründe für diese Befürchtungen sind nachvollziehbar: Ungeachtet der höheren Effizienz in Bezug auf Parkraum bedeuten Robotaxis aufgrund der systemimmanenten Leerfahrten mehr Inanspruchnahme von Straßenkapazität. Zusätzlich könnten sie eine Verkehrsverlagerung vom öffentlichen Verkehr zum Robotaxi auslösen. Auslastungsoptimierte Robotaxis sind die Lösung für diesen Interessenskonflikt, da sie eine Geschäftsgelegenheit für private Betreiber darstellen und zugleich ein Potenzial zur Reduktion von Straßenverkehr. Anstatt zu versuchen, die Entwicklung von Robotaxis zu unterbinden reicht es aus, wenn die Verkehrspolitik auf auslastungsoptimierter Umsetzung beharrt und/oder Anreize für effizienten Robotaxibetrieb mit Nutzung der gleichen Fahrzeuge durch mehrere Fahrgäste setzt, beispielsweise Citymauten oder verkehrliche Privilegien für mehrfach besetzte Kraftfahrzeuge (einschließlich auslastungsoptimierter Robotaxis).
Es stimmt, dass unabhängig von Fahrzeug- und Führerscheinbesitz funktionierende Mobilitätslösungen in ländlichen und suburbanen Regionen wesentlich dringender benötigt würden als in städtischen Gebieten, wo effiziente und attraktive Alternativen wie öffentlicher Verkehr, Radfahren und Zu Fuß Gehen vorliegen. Nichtsdestotrotz gibt es genügend Städte in der Welt, die noch keinen hochwertigen öffentlichen Verkehr etabliert haben und auslastungsoptimierte Robotaxis mit Einzelplatzabteilen stellen zudem eine Lösung für Menschen dar, die den öffentlichen Verkehr meiden, weil sie nicht mit Fremden im selben Raum sein möchten und auch nicht fürs Radfahren zu haben sind. Darüber hinaus erscheint eine Abdeckung ländlicher und suburbaner Gebiete mit Robotaxidiensten am ehesten dann realistisch, wenn diese zuerst in städtischen Gebieten mit hoher Nachfragedichte entstehen und dann inkrementell wachsen.
Fragen und Antworten
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto?
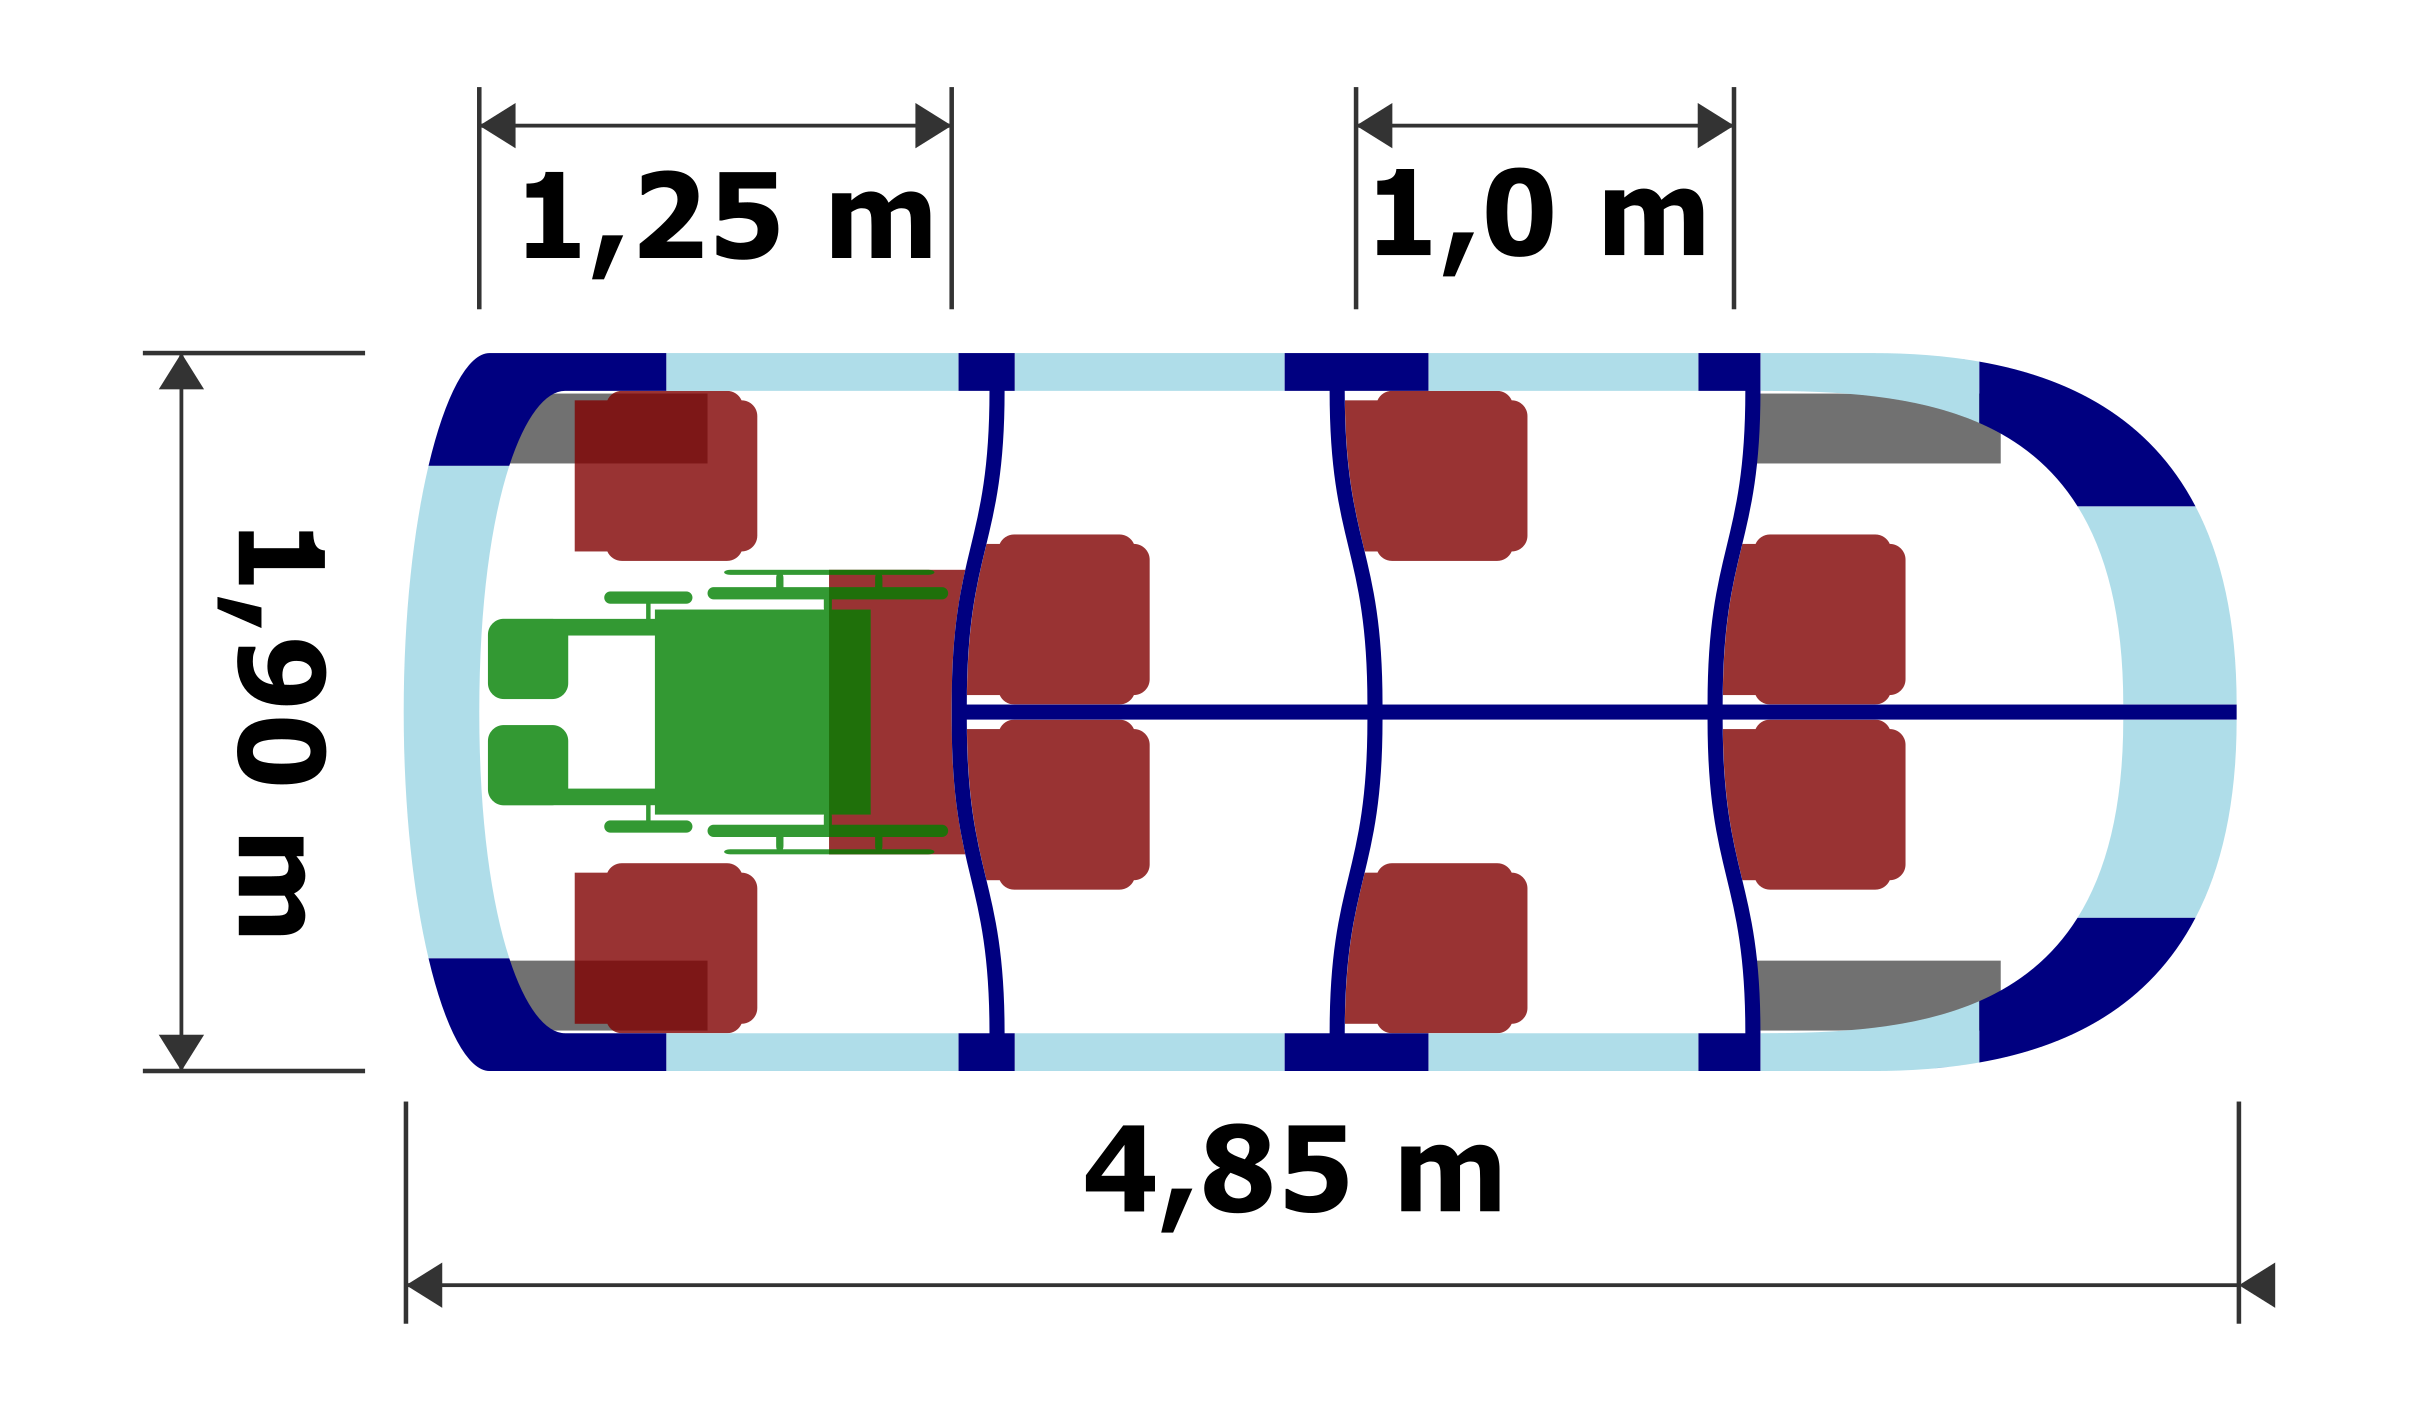
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Wie soll man in einem solchen Fahrzeug Gepäck unterbringen?
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen?
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen?
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Warum gerade diese Fahrzeuggröße?
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten?
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.
Unabhängig von der Nutzung des öffentlichen Raums durch fahrende Fahrzeuge reduziert das auslastungsoptimierte Robotaxi, wie auch alle anderen Lösungen im Bereich von Robotaxis, Carsharing und öffentlichem Verkehr den Parkraumbedarf um Größenordnungen: Das gleiche Fahrzeug wird täglich für viele verschiedene Fahrten genutzt anstatt mehr als 23 Stunden pro Tag darauf zu warten, dass sein:e Besitzer:in es verwendet. Der höhere mittlere Besetzungsgrad des auslastungsoptimierten Robotaxis, insbesondere zu Hauptverkehrszeiten, reduziert zusätzlich die Anzahl an Fahrzeugen, die benötigt wird um die gleiche Anzahl an Personen zu befördern. Das bedeutet nicht nur weniger Platzbedarf für abgestellte Fahrzeuge, sondern auch weniger Emissionen und Ressourcenverbrauch für die Produktion der Fahrzeuge.
Umsetzung mit oder ohne Citymauten
Rot: überlastete Straßen, geringe Durchschnittsgeschwindigkeit;
Grün: flüssiger Verkehr, hohe Durchschnittsgeschwindigkeit
Aufgrund der effizienteren Nutzung der Fahrzeuge (einschließlich der teuren Komponenten für das autonome Fahren) und der Antriebsenergie besteht eine hohe Wahrscheinlichkeit, dass auslastungsoptimierte Robotaxis wettbewerbsfähiger sein werden als einfach besetzte Robotaxis oder private Pkw. Ebenso besteht eine hohe Wahrscheinlichkeit, dass eine Einführung von auslastungsoptimierten Robotaxis zu weniger Fahrzeugverkehr insgesamt führt (grüne Felder in der Tabelle oben). Nichtsdestotrotz können Stdte die Wettbewerbsfähigkeit und die Wirkung von auslastungsoptimierten Robotaxis erheblich verbessern, wenn sie Citymauten einführen, die sowohl für Robotaxis, als auch für konventionelle Pkw gelten. Wenn die Inanspruchnahme von Straßenraum durch fahrende Fahrzeuge Geld kostet, insbesondere zu Hauptverkehrszeiten und in sehr dicht bevölkerten Gebieten, dann wird es lohnender, den Besetzungsgrad der Fahrzeuge zu maximieren (also in der oben dargestellten Tabelle hinunter zu gehen) und es besteht ein größerer Anreiz, Robotaxis anstelle privater Pkw zu nutzen (also in der oben dargestellten Tabelle nach rechts zu gehen). Im Gegenzug zu den Aufwänden, die notwendig sind um eine höhere Auslastung zu erzielen (z.B. Umwege und Zwischenhalte) profitieren Robotaxi-Anbieter von kürzeren Fahrzeiten aufgrund von weniger Stau.
Tür-zu-Tür-Verkehr versus Zugangswege
Wenn Robotaxis von jeweils mehreren Fahrgästen gemeinsam genutzt werden ist ein Tür-zu-Tür-Verkehr nicht zwangsläufig die beste Lösung hinsichtlich Kosten und Reisezeiten. Besonders in verkehrsberuhigten innerstädtischen Gebieten erfordert die Zufahrt bis zur exakten Adresse häufig erhebliche Umwege. In diesen Fällen können Fahrgäste kürzere Reisezeiten erzielen, wenn sie vor und nach der Fahrt einen kurzen Gehweg bis zur bzw. von der nächsten höherrangigen Straße in Kauf nehmen. Das gleiche trifft zu, wenn die Ausgangsorte oder die Ziele zweier Fahrgäste nahe beinander liegen, sodass zwei Personen auf einmal ein- oder aussteigen können und somit Zeitverluste für Zwischenhalte reduziert werden. In manchen Fällen kann es für die Fahrgäste auch vorteilhaft sein, zwischen zwei Robotaxis umzusteigen anstatt länger auf ein Robotaxi zu warten, das eine direkte Fahrt anbietet.
Dennoch sollte es auch ein Angebot für Fahrgäste geben, die nicht zu einem vorgeschlagenen Abfahrtsort gehen können oder wollen. In städtischen Gebieten mit ausreichender Nachfragedichte für zwei oder mehr Betreiber wäre es zweckmäßig, Tür-zu-Tür-Robotaxis und solche mit fußläufigem Zu- und Abgangsweg separat zu betreiben. In ländlicheren Gebieten, wo ein getrennter Betrieb unterschiedlicher Robotaxi-Systeme ineffizient wäre, könnte für Tür-zu-Tür-Service ein Zuschlag eingehoben werden (außer von mobilitätseingeschränkten Personen).
Verkehrspolitische Schlussfolgerungen
Während private Unternehmen daran interessiert sind, von Stadtzentren ausgehend Robotaxi-Dienste einzuführen bestehen bei Verkehrsplaner:innen und Politiker:innen Bedenken, dass die Einführung von Robotaxis im städtischen Umfeld zu mehr Staus und schlechterer Lebensqualität führen könnte. Die Gründe für diese Befürchtungen sind nachvollziehbar: Ungeachtet der höheren Effizienz in Bezug auf Parkraum bedeuten Robotaxis aufgrund der systemimmanenten Leerfahrten mehr Inanspruchnahme von Straßenkapazität. Zusätzlich könnten sie eine Verkehrsverlagerung vom öffentlichen Verkehr zum Robotaxi auslösen. Auslastungsoptimierte Robotaxis sind die Lösung für diesen Interessenskonflikt, da sie eine Geschäftsgelegenheit für private Betreiber darstellen und zugleich ein Potenzial zur Reduktion von Straßenverkehr. Anstatt zu versuchen, die Entwicklung von Robotaxis zu unterbinden reicht es aus, wenn die Verkehrspolitik auf auslastungsoptimierter Umsetzung beharrt und/oder Anreize für effizienten Robotaxibetrieb mit Nutzung der gleichen Fahrzeuge durch mehrere Fahrgäste setzt, beispielsweise Citymauten oder verkehrliche Privilegien für mehrfach besetzte Kraftfahrzeuge (einschließlich auslastungsoptimierter Robotaxis).
Es stimmt, dass unabhängig von Fahrzeug- und Führerscheinbesitz funktionierende Mobilitätslösungen in ländlichen und suburbanen Regionen wesentlich dringender benötigt würden als in städtischen Gebieten, wo effiziente und attraktive Alternativen wie öffentlicher Verkehr, Radfahren und Zu Fuß Gehen vorliegen. Nichtsdestotrotz gibt es genügend Städte in der Welt, die noch keinen hochwertigen öffentlichen Verkehr etabliert haben und auslastungsoptimierte Robotaxis mit Einzelplatzabteilen stellen zudem eine Lösung für Menschen dar, die den öffentlichen Verkehr meiden, weil sie nicht mit Fremden im selben Raum sein möchten und auch nicht fürs Radfahren zu haben sind. Darüber hinaus erscheint eine Abdeckung ländlicher und suburbaner Gebiete mit Robotaxidiensten am ehesten dann realistisch, wenn diese zuerst in städtischen Gebieten mit hoher Nachfragedichte entstehen und dann inkrementell wachsen.
Fragen und Antworten
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto?
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Wie soll man in einem solchen Fahrzeug Gepäck unterbringen?
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen?
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen?
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Warum gerade diese Fahrzeuggröße?
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten?
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.
Rot: überlastete Straßen, geringe Durchschnittsgeschwindigkeit;
Grün: flüssiger Verkehr, hohe Durchschnittsgeschwindigkeit
Tür-zu-Tür-Verkehr versus Zugangswege
Wenn Robotaxis von jeweils mehreren Fahrgästen gemeinsam genutzt werden ist ein Tür-zu-Tür-Verkehr nicht zwangsläufig die beste Lösung hinsichtlich Kosten und Reisezeiten. Besonders in verkehrsberuhigten innerstädtischen Gebieten erfordert die Zufahrt bis zur exakten Adresse häufig erhebliche Umwege. In diesen Fällen können Fahrgäste kürzere Reisezeiten erzielen, wenn sie vor und nach der Fahrt einen kurzen Gehweg bis zur bzw. von der nächsten höherrangigen Straße in Kauf nehmen. Das gleiche trifft zu, wenn die Ausgangsorte oder die Ziele zweier Fahrgäste nahe beinander liegen, sodass zwei Personen auf einmal ein- oder aussteigen können und somit Zeitverluste für Zwischenhalte reduziert werden. In manchen Fällen kann es für die Fahrgäste auch vorteilhaft sein, zwischen zwei Robotaxis umzusteigen anstatt länger auf ein Robotaxi zu warten, das eine direkte Fahrt anbietet.
Dennoch sollte es auch ein Angebot für Fahrgäste geben, die nicht zu einem vorgeschlagenen Abfahrtsort gehen können oder wollen. In städtischen Gebieten mit ausreichender Nachfragedichte für zwei oder mehr Betreiber wäre es zweckmäßig, Tür-zu-Tür-Robotaxis und solche mit fußläufigem Zu- und Abgangsweg separat zu betreiben. In ländlicheren Gebieten, wo ein getrennter Betrieb unterschiedlicher Robotaxi-Systeme ineffizient wäre, könnte für Tür-zu-Tür-Service ein Zuschlag eingehoben werden (außer von mobilitätseingeschränkten Personen).
Verkehrspolitische Schlussfolgerungen
Während private Unternehmen daran interessiert sind, von Stadtzentren ausgehend Robotaxi-Dienste einzuführen bestehen bei Verkehrsplaner:innen und Politiker:innen Bedenken, dass die Einführung von Robotaxis im städtischen Umfeld zu mehr Staus und schlechterer Lebensqualität führen könnte. Die Gründe für diese Befürchtungen sind nachvollziehbar: Ungeachtet der höheren Effizienz in Bezug auf Parkraum bedeuten Robotaxis aufgrund der systemimmanenten Leerfahrten mehr Inanspruchnahme von Straßenkapazität. Zusätzlich könnten sie eine Verkehrsverlagerung vom öffentlichen Verkehr zum Robotaxi auslösen. Auslastungsoptimierte Robotaxis sind die Lösung für diesen Interessenskonflikt, da sie eine Geschäftsgelegenheit für private Betreiber darstellen und zugleich ein Potenzial zur Reduktion von Straßenverkehr. Anstatt zu versuchen, die Entwicklung von Robotaxis zu unterbinden reicht es aus, wenn die Verkehrspolitik auf auslastungsoptimierter Umsetzung beharrt und/oder Anreize für effizienten Robotaxibetrieb mit Nutzung der gleichen Fahrzeuge durch mehrere Fahrgäste setzt, beispielsweise Citymauten oder verkehrliche Privilegien für mehrfach besetzte Kraftfahrzeuge (einschließlich auslastungsoptimierter Robotaxis).
Es stimmt, dass unabhängig von Fahrzeug- und Führerscheinbesitz funktionierende Mobilitätslösungen in ländlichen und suburbanen Regionen wesentlich dringender benötigt würden als in städtischen Gebieten, wo effiziente und attraktive Alternativen wie öffentlicher Verkehr, Radfahren und Zu Fuß Gehen vorliegen. Nichtsdestotrotz gibt es genügend Städte in der Welt, die noch keinen hochwertigen öffentlichen Verkehr etabliert haben und auslastungsoptimierte Robotaxis mit Einzelplatzabteilen stellen zudem eine Lösung für Menschen dar, die den öffentlichen Verkehr meiden, weil sie nicht mit Fremden im selben Raum sein möchten und auch nicht fürs Radfahren zu haben sind. Darüber hinaus erscheint eine Abdeckung ländlicher und suburbaner Gebiete mit Robotaxidiensten am ehesten dann realistisch, wenn diese zuerst in städtischen Gebieten mit hoher Nachfragedichte entstehen und dann inkrementell wachsen.
Fragen und Antworten
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto?
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Wie soll man in einem solchen Fahrzeug Gepäck unterbringen?
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen?
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen?
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Warum gerade diese Fahrzeuggröße?
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten?
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.
Dennoch sollte es auch ein Angebot für Fahrgäste geben, die nicht zu einem vorgeschlagenen Abfahrtsort gehen können oder wollen. In städtischen Gebieten mit ausreichender Nachfragedichte für zwei oder mehr Betreiber wäre es zweckmäßig, Tür-zu-Tür-Robotaxis und solche mit fußläufigem Zu- und Abgangsweg separat zu betreiben. In ländlicheren Gebieten, wo ein getrennter Betrieb unterschiedlicher Robotaxi-Systeme ineffizient wäre, könnte für Tür-zu-Tür-Service ein Zuschlag eingehoben werden (außer von mobilitätseingeschränkten Personen).
Verkehrspolitische Schlussfolgerungen
Während private Unternehmen daran interessiert sind, von Stadtzentren ausgehend Robotaxi-Dienste einzuführen bestehen bei Verkehrsplaner:innen und Politiker:innen Bedenken, dass die Einführung von Robotaxis im städtischen Umfeld zu mehr Staus und schlechterer Lebensqualität führen könnte. Die Gründe für diese Befürchtungen sind nachvollziehbar: Ungeachtet der höheren Effizienz in Bezug auf Parkraum bedeuten Robotaxis aufgrund der systemimmanenten Leerfahrten mehr Inanspruchnahme von Straßenkapazität. Zusätzlich könnten sie eine Verkehrsverlagerung vom öffentlichen Verkehr zum Robotaxi auslösen. Auslastungsoptimierte Robotaxis sind die Lösung für diesen Interessenskonflikt, da sie eine Geschäftsgelegenheit für private Betreiber darstellen und zugleich ein Potenzial zur Reduktion von Straßenverkehr. Anstatt zu versuchen, die Entwicklung von Robotaxis zu unterbinden reicht es aus, wenn die Verkehrspolitik auf auslastungsoptimierter Umsetzung beharrt und/oder Anreize für effizienten Robotaxibetrieb mit Nutzung der gleichen Fahrzeuge durch mehrere Fahrgäste setzt, beispielsweise Citymauten oder verkehrliche Privilegien für mehrfach besetzte Kraftfahrzeuge (einschließlich auslastungsoptimierter Robotaxis).
Es stimmt, dass unabhängig von Fahrzeug- und Führerscheinbesitz funktionierende Mobilitätslösungen in ländlichen und suburbanen Regionen wesentlich dringender benötigt würden als in städtischen Gebieten, wo effiziente und attraktive Alternativen wie öffentlicher Verkehr, Radfahren und Zu Fuß Gehen vorliegen. Nichtsdestotrotz gibt es genügend Städte in der Welt, die noch keinen hochwertigen öffentlichen Verkehr etabliert haben und auslastungsoptimierte Robotaxis mit Einzelplatzabteilen stellen zudem eine Lösung für Menschen dar, die den öffentlichen Verkehr meiden, weil sie nicht mit Fremden im selben Raum sein möchten und auch nicht fürs Radfahren zu haben sind. Darüber hinaus erscheint eine Abdeckung ländlicher und suburbaner Gebiete mit Robotaxidiensten am ehesten dann realistisch, wenn diese zuerst in städtischen Gebieten mit hoher Nachfragedichte entstehen und dann inkrementell wachsen.
Fragen und Antworten
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto?
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Wie soll man in einem solchen Fahrzeug Gepäck unterbringen?
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen?
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen?
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Warum gerade diese Fahrzeuggröße?
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten?
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.
Es stimmt, dass unabhängig von Fahrzeug- und Führerscheinbesitz funktionierende Mobilitätslösungen in ländlichen und suburbanen Regionen wesentlich dringender benötigt würden als in städtischen Gebieten, wo effiziente und attraktive Alternativen wie öffentlicher Verkehr, Radfahren und Zu Fuß Gehen vorliegen. Nichtsdestotrotz gibt es genügend Städte in der Welt, die noch keinen hochwertigen öffentlichen Verkehr etabliert haben und auslastungsoptimierte Robotaxis mit Einzelplatzabteilen stellen zudem eine Lösung für Menschen dar, die den öffentlichen Verkehr meiden, weil sie nicht mit Fremden im selben Raum sein möchten und auch nicht fürs Radfahren zu haben sind. Darüber hinaus erscheint eine Abdeckung ländlicher und suburbaner Gebiete mit Robotaxidiensten am ehesten dann realistisch, wenn diese zuerst in städtischen Gebieten mit hoher Nachfragedichte entstehen und dann inkrementell wachsen.
Fragen und Antworten
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto?
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Wie soll man in einem solchen Fahrzeug Gepäck unterbringen?
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen?
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen?
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Warum gerade diese Fahrzeuggröße?
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten?
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.
Ist es wirklich möglich, sechs Einzelplatzabteile plus ein Familien/Rollstuhl-Abteil in einem Fahrzeug unterzubringen, das nicht wesentlich mehr Platz auf der Straße verbraucht, als ein gewöhnliches Auto? Wie soll man in einem solchen Fahrzeug Gepäck unterbringen? Wäre es nicht einfacher und bequemer, einfach ein Fahrzeug pro Fahrgast im Tür-zu-Tür-Betrieb einzusetzen anstatt Ein- und Ausstiege verschiedener Fahrgäste mit unterschiedlichen Fahrtrouten einzuplanen? Sind denn Robotaxis mit geteilter Nutzung und hohem Auslastungsgrad, die privaten Autoverkehr ersetzen, überhaupt realistisch? Zeigt der reale Robotaxibetrieb nicht eher gegenteilige Tendenzen? Warum gerade diese Fahrzeuggröße? Stellen Robotaxis eine Bedrohung für den öffentlichen Verkehr dar? Oder sollte man sogar aufhören, in besseren öffentlichen Verkehr zu investieren, weil geteilte Robotaxis die bessere Lösung sein könnten? Soll das bedeuten, dass die Herausforderung von nachhaltiger und inklusiver Mobilität durch den Markt gelöst werden soll und nicht durch öffentliche Dienstleistungen und Verkehrspolitik?
Wie im Bild weiter oben gezeigt beträgt die Länge eines Einzelplatzabteils etwa einen Meter. Das ist mehr, als ein üblicher Reihensitzteiler in Zügen, Bussen oder Flugzeugen. Im öffentlichen Verkehr kommen auch Sitzplätze vor, die zu einer Wand gerichtet sind und weniger als einen Meter Länge aufweisen, gemessen von der Rückseite der Rückenlehne bis zur Wand vor dem Sitzplatz. Eine zusätzliche Verbesserung der Platzverhältnisse ist möglich, indem sich der Fußraum der mittleren bzw. hinteren Sitze teilweise unter den vorderen bzw. mittleren Sitz erstreckt. Die halbe Breite eines Standard-Pkw (1,9 m) minus Platz für Trennwand und seitliche Knautschzonen ergibt etwa 70-75 cm, also deutlich mehr als eine übliche Sitzbreite. Der Platz für den Rollstuhl wurde Aufzugs-Normen entnommen und an den vorderen und hinteren Enden des Fahrzeugs wurden jeweils 30 cm extra für Knautschzonen eingeplant.
In einem Konzeptstadium ohne konkreteres Fahrzeugdesign ist 5 m Länge eine realistische Annahme. Ob es schlussendlich 4,75 oder 5,5 m sein werden hat keinen wesentlichen Einfluss auf den Kapazitätsbedarf im Straßenverkehr, ebensowenig ob der durchschnittlich ersetzte Pkw 3,5 oder 4 m lang ist. Grund dafür ist, dass der Kapazitätsbedarf im fließenden Verkehr von den Abständen zwischen den Fahrzeugen, also Bremswegen und Sicherheitsabständen dominiert wird. Dies betrifft sowohl Stau, der den Fahrzeugverkehr selbst betrifft, als auch die Schwierigkeiten für Fußgänger:innen, stark befahrene Straßen zu queren. Das bedeutet, dass der Platzverbrauch im Straßenraum nur unterproportional zur Fahrzeuggröße steigt. Im Verkehrswesen gibt es daher den Begriff der "Pkw-Einheit", wobei ein Fahrrad wie 0,2 - 0,5 durchschnittliche Pkw gezählt wird und Faktoren von 1,5-2 für einteilige Lkw und Busse sowie 2-4 für Gelenkbusse und extralange Lkw angewandt werden.
(Quellen: https://www.krems.at/fileadmin/Dateien/Downloads/Stadtentwicklung/Oertliches_Entwicklungskonzept/3_MIVTeil1.pdf, https://en.wikipedia.org/wiki/Passenger_car_equivalent & https://de.wikipedia.org/wiki/PKW-Einheit)
Für die meisten innerstädtischen oder regionalen Kurz- bis Mittelstreckenfahrten sollte innerhalb jedes Abteils genug Platz für Gepäck sein. Platz für zusätzliches Gepäck könnte mit Stauraum oberhalb der Abteile geschaffen werden. Fahrgäste könnten bei Bedarf aber auch ein zweites Abteil buchen um ihr Gepäck unterzubringen, oder das Familien-/Rollstuhlabteil anstelle einer Einzelplatzkabine. Dies ist auch der Grund, wieso in allen Berechnungen von einem 8-Sitzer-Fahrzeug ausgegangen wird, obwohl es in Wirklichkeit etwas größer ist (8 Standardplätze plus Platz für zwei Kinder oder einen Rollstuhl).
Aus der Perspektive eines Fahrgasts, der bereits in einem Fahrzeug sitzt wäre es ohne Zwischenhalte für andere Fahrgäste einfacher. Mit einer unbegrenzenten Anzahl an Fahrzeugen, die zu jeder Zeit an jedem Ort verfügbar sind, bestünde auch keine Notwendigkeit zur geteilten Nutzung von Fahrzeugen. Aber in einem realistischen Szenario, in dem die Fahrzeuge mit all den notwendigen Komponenten für das autonome Fahren den relevantesten Kostenfaktor darstellen, zeigt sich ein anderes Bild: Als Fahrgast verliert man zwar Zeit für Zwischenhalte, kurze Fußwege oder sogar Umstiege, aber dafür muss man nicht unbedingt warten, bis ein ganzes Fahrzeug für einen verfügbar wird, sondern die Fahrt kann losgehen, sobald ein Fahrzeug mit freien Plätzen in der richtigen Fahrtrichtung vorbeikommt. Für den Betreiber lohnt sich wiederum die Koordination unterschiedlicher Fahrtwünsche weil weniger Fahrzeuge benötigt werden.
Wenn alle Plätze ständig belegt wären und man mit 8 Plätzen rechnet, dann würde eine durchschnittliche Fahrt mit gleichmäßiger Verteilung von Ein- und Aussteigen sieben Zwischenhalte umfassen: Zwischen meinem Ausgangs- und meinem Zielort würde sieben Mal einer der anderen Sitzplätze von einem Fahrgast für einen anderen frei gemacht. In der Praxis gibt es zwei Faktoren, die zu weniger Zwischenhalten führen: Erstens fahren manche Fahrgäste zu zweit oder in Gruppen (der Grund, warum der durchschnittliche Besetzungsgrad konventioneller Autos nicht 1 beträgt sondern irgendetwas zwischen 1,2 und 1,5) und zweitens haben manchmal verschiedene Fahrgäste entweder Ausgangs- oder Zielorte in räumlicher Nähe zueinander, sodass sie gleichzeitig im Zuge desselben Halts ein- oder aussteigen können. Dass 100% Auslastung unrealistisch ist, reduziert einerseits die Anzahl an Mitfahrgästen, die zwischendurch ein- oder aussteigen. Andererseits kann es aber auch die Anzahl an Zwischenhalten erhöhen, weil Aus- und Einsteigen nicht immer am selben Ort stattfinden wird, es ist also möglich, dass an einem Zwischenhalt eine Person aussteigt und nach einer gewissen Fahrtstrecke eine weiterer Zwischenhalt nötig ist, damit eine andere Person einsteigen und den zuvor frei gewordenen Sitzplatz einnehmen kann.
Es ist zu erwarten, dass die durchschnittliche Auslastung in den Hauptverkehrszeit größer ist als in den Nebenverkehrszeiten: Wenn mehr Fahrgäste gleichzeitig unterwegs sind, ist es leichter, mehrere Fahrtwünsche zu finden, die miteinander gebündelt werden können. Zugleich ist es zu den Stoßzeiten wirtschaftlich gesehen wichtiger, den Besetzungsgrad zu maximieren als zu Zeiten, zu denen ohnehin nur ein kleiner Teil der Fahrzeuge in Verwendung ist.
Die Abwägung zwischen Vor- und Nachteilen geht stärker zugunsten von auslastungsorientierten Robotaxi-Lösungen mit geteilten Fahrzeugen aus, wenn man nicht nur die Auswirkungen auf einen einzelnen Betreiber oder sogar einen einzelnen Fahrgast betrachtet, sondern alle Fahrgäste, Betreiber und Stadtbewohner:innen einbezieht: Wenn alle Robotaxis auslastungsorientiert betrieben werden und die Robotaxis viele Privatautos ersetzen, dann kommt es zu weniger Stau und Zeitverluste für Zwischenhalte können durch eine höhere Durchschnittsgeschwindigkeit zwischen diesen Halten kompensiert werden. Daher wäre es sehr zweckmäßig, wenn Städte Citymauten einführen und somit einen Anreiz schaffen, mit besser ausgelasteten Fahrzeugen die Straßeninfrastruktur effizienter zu nutzen.
Es ist wichtig, zwischen Pilotprojekten und einer potenziellen großflächigen Anwendung von Robotaxis zu unterscheiden. Bestehende Robotaxidienste sind häufig zu klein um eigens dafür entwickelte Fahrzeuge einzusetzen und nutzen daher Standard-Pkw, die mit der nötigen Sensortechnologie ausgestattet wurden. Nachdem sie sich in einer Entwicklungsphase befinden, die noch weit weg von kommerzieller Profitabilität ist stellen sie auch keinen Beweis dafür dar, dass mit den bisher üblichen Robotaxi-Betriebsformen ein marktwirtschaftliches Optimum erreicht wäre.
Privatautoverkehr durch Robotaxis zu ersetzen wird aus Nutzer:innenperspektive dann interessant, wenn Robotaxidienste zusammen mit öffentlichem Verkehr sowohl eine ausreichende Qualität, als auch eine ausreichende Flächenabdeckung bieten, dass man mit weniger Autobesitz auskommt, also sein Auto verkauft, ein irreparabel kaputtes Auto nicht mehr ersetzt oder mit einem statt zwei Autos im Haushalt das Auslangen findet. Bevor diese Entwicklungsstufe erreicht ist ist es logisch, dass ein größerer Anteil der Robotaxi-Fahrten entweder die Nutzung öffentlicher Verkehrsmittel oder konventionelle Taxifahrten ersetzt.
Es ist ein erster Vorschlag, genauso gut könnte das Optimum auch bei zwei Plätzen mehr oder weniger liegen. Vermutlich ist es irgendwo in dieser Größenordnung, denn einerseits würde es nicht viel Ressourcen sparen, das Fahrzeug kleiner zu machen und andererseits würde es zu viele Zwischenhalte erfordern, wenn man mehr Sitzplätze sinnvoll auslasten wollte. Wesentlich größere Fahrzeuge ergeben nur in einem fahrplangebundenen Betrieb Sinn.
Es ist derzeit nicht vorhersehbar, welches Kosten- und Qualitätsniveau Robotaxis in der Zukunft erreichen werden. Es besteht immer noch eine hohe Wahrscheinlichkeit, dass planmäßiger öffentlicher Verkehr, entweder menschengelenkt oder autonom, gegenüber Robotaxis effizienter und wettbewerbsfähiger bleiben wird (auch wenn man sowohl die Staatsausgaben für öffentlichen Verkehr berücksichtigt, als auch den Umstand, dass man bereits getätigte Investitionen in die Infrastruktur des öffentlichen Verkehrs nicht zurückbekommt, wenn man sie nicht nutzt). Es ist auch möglich, dass der öffentliche Verkehr sogar Marktanteile gewinnt, wenn sich mehr Menschen für ein Leben ohne eigenes Auto entscheiden und regelmäßig öffentliche Verkehrsmittel und gelegentlich Robotaxis nutzen. Sollte sich jedoch herausstellen, dass auslastungsoptimierte Robotaxis die Mobilitätsbedürfnisse der Bevölkerung besser erfüllen können als planmäßiger öffentlicher Verkehr und auch noch eine höhere Ressourceneffizienz erreichen, dann wäre es nicht mehr zweckmäßig sein, Steuergeld für konventionelle Busse, Straßenbahnen und U-Bahnen auszugeben. Zwischen diesen zwei Extremen gibt es Szenarien, in denen der öffentliche Verkehr beispielsweise zu Stoßzeiten oder auf Hauptrouten die bessere Lösung ist, in manchen Segmenten aber durch Robotaxis ersetzt wird.
Solange die technologische Entwicklung unsicher bleibt gibt es keinen Grund, die Anstrengungen zur Verbesserung des fahrplangebundenen öffentlichen Verkehrs zu reduzieren, egal ob dieser autonom verkehrt oder von Menschen gelenkt wird.
Menschen, die Robotaxis skeptisch gegenüberstehen können die selbe Lösung übrigens auch "autonomer, bedarfsgesteuerter öffentlicher Kleinbus mit privatsphärenoptimierter Inneneinrichtung" nennen.
Das auslastungsoptimierter Robotaxi stellt eine Möglichkeit dar, wie ein wesentlicher Fortschritt bezüglich nachhaltiger Mobilität mit wenig staatlicher Aktivität möglich ist. Das bedeutet keineswegs, dass es besser wäre als eine staatlich (mit)gestaltete Einführung von Robotaxidiensten oder ein dichtes Netzwerk von planmäßig in kurzen Intervallen verkehrenden autonomen Bussen. Nachdem aber die öffentlichen Akteure meistens sehr zurückhaltend sind, wenn es darum geht, auf Basis neuer Technologie radikal verbesserte Verkehrsdienstleistungen umzusetzen, stellt das auslastungsoptimierte Robotaxi zumindest eine wesentlich bessere Perspektive dar, als wenn man bloß entweder die unerwünschten Effekte einzeln besetzter Robotaxis in Kauf nehmen kann, oder die Entwicklung von Robotaxis ungeachtet ihrer potenziellen positiven Effekte insgesamt bremsen oder verhindern.
Selbst wenn man von keinem tiefgehenden Engagement der öffentlichen Hand ausgeht, insbesondere von keinen umfassenden öffentlichen Dienstleistungsaufträgen, wären kleinere Markteingriffe sehr wohl hilfreich um auslastungsoptimierte Robotaxidienste effizienter und wettbewerbsfähiger zu machen: Neben der Einführung von Citymauten wären dies primär Linzenz- oder Konzessionsvergaben zumindest für ländliche Gebiete, wo die Bevölkerungs- und Nachfragedichte keinen effizienten Betrieb von mehr als einer Flotte erlaubt. Weitere Optionen wären eine Begrenzung der Anzahl an Anbietern auch in städtischen Gebieten oder eine Konzessionslösung, die mehr und weniger profitable Gebiete zusammenfasst um ingesamt ein flächendeckendes Angebot sicherzustellen.